REAL Lab — Mila / Université de Montréal
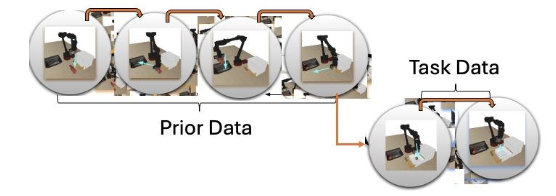
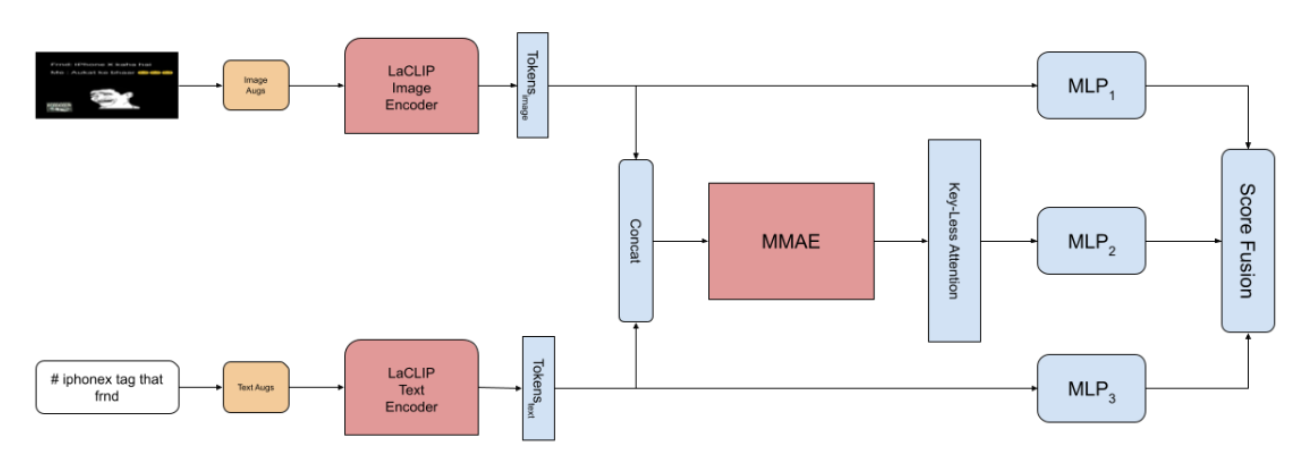
Designed a transformer-based actor-critic architecture with a novel tokenization scheme to train a single reinforcement-learning policy across multiple robot morphologies simultaneously. Conditioned the policy on BERT-encoded URDF (robot-structure) descriptions, enabling generalization to robot embodiments unseen during training, without per-robot retraining.